제품 목록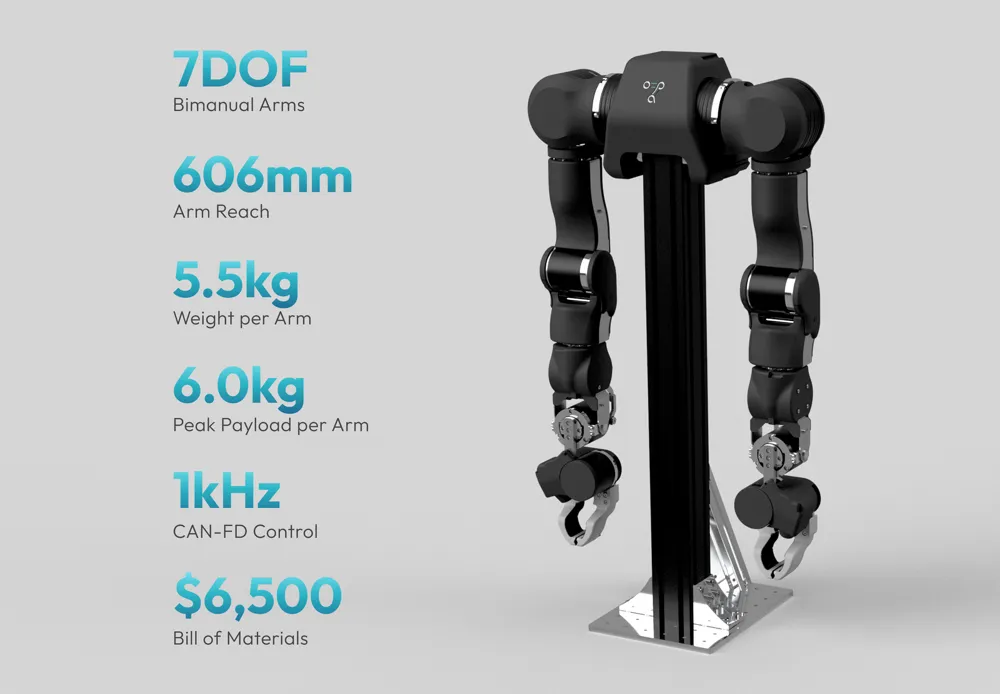
양팔 로봇 · 스탠드형
OpenArm 2.0
좌·우 각각 7자유도를 갖춘 양팔 로봇 플랫폼입니다. DAMIAO 모터로 어깨부터 손목까지 토크 계층을 구성했고, CAN-FD 버스로 1kHz급 제어가 가능합니다. ROS 2 / MoveIt2와 바로 연동되어 텔레옵 시연 수집, 모방학습, VLA 파인튜닝 연구에 적합합니다.
- 양팔 7자유도
- CAN-FD 1kHz 제어
- ROS 2 / MoveIt2 연동
주요 사양
- 자유도
- 7 DOF × 2 (양팔)
- 도달 거리
- 606mm
- 가반하중
- 정격 4.1kg / 피크 6.0kg
- 암 무게
- 약 5.5kg (암 1개)
- 통신·제어
- CAN-FD · 1kHz
- 소프트웨어
- ROS 2 · MoveIt2 · MuJoCo · Isaac Lab