MOBILETECH(주)모빌테크

Knowledge Archive

기술자료실

나트륨 배터리와 OpenArm 양팔 로봇의 비교표·레시피·데이터셋 카드·스택 노트를 한곳에 모았습니다. 필요한 글만 검색하세요.

Energy · Sodium-ion · Compare

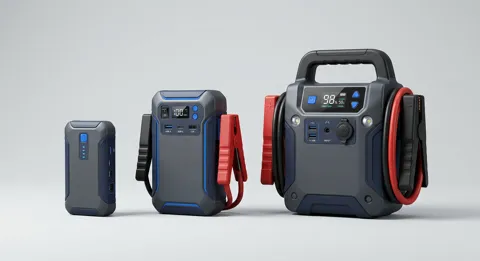
나트륨 이온 vs 리튬 이온

점프스타터는 차 안에 오래 보관되다가 가장 추운 순간 큰 전류를 내야 합니다. 이 조건에서 두 셀을 비교했습니다.

나트륨 이온 (MT 시리즈)일반 리튬 이온
저온 출력영하에서도 출력 유지율 우수저온에서 출력 저하
열 안정성열폭주 위험 낮음과열 시 주의 필요
원자재풍부한 나트륨리튬·코발트 의존
장기 보관자가방전 적음, 0V 보관 가능과방전 시 셀 손상 우려
쓰는 곳차량 상시 보관 · 혹한 지역일반 휴대 전원
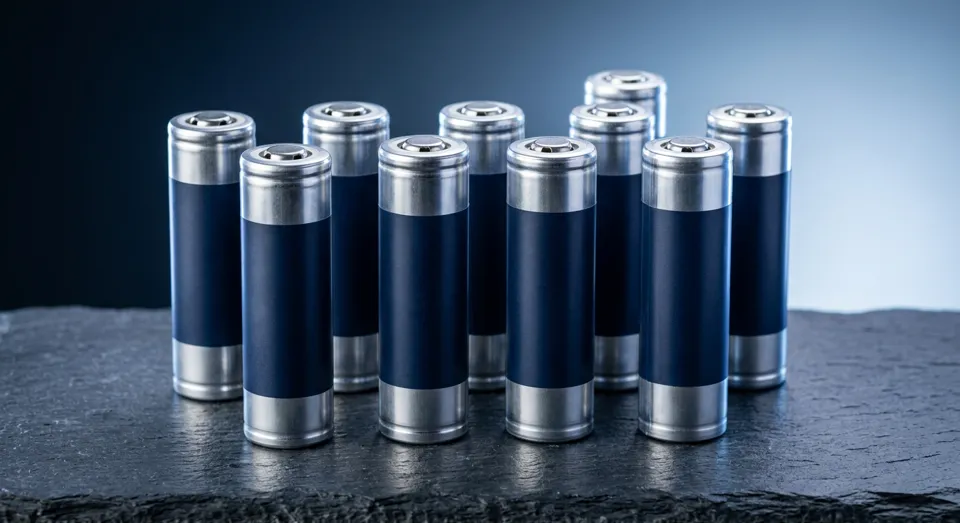
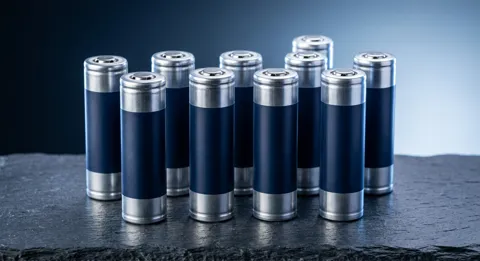
나트륨 이온 배터리 셀
나트륨 이온 셀

나트륨 배터리 기술 MT 시리즈

Energy · Sodium-ion · Recipe

안전한 점프 시동 순서

  1. 01

    확인

    시동을 끄고 전조등·블로워 등 전장 부하를 모두 끕니다. 차량 전압(12V/24V)과 모델 대응 범위를 확인합니다.

  2. 02

    연결

    빨간 클램프(+)를 배터리 양극에, 검은 클램프(−)를 음극 또는 차체 접지에 연결합니다. 역결선 시 스마트 클램프가 출력을 차단합니다.

  3. 03

    시동

    표시등이 준비 상태가 되면 한 번에 5초 이내로 크랭킹하고, 실패 시 30초 이상 쉬었다가 다시 시도합니다.

  4. 04

    분리

    시동 후 검은 클램프 → 빨간 클램프 순으로 분리하고, 사용 후에는 USB-C로 재충전해 보관합니다.

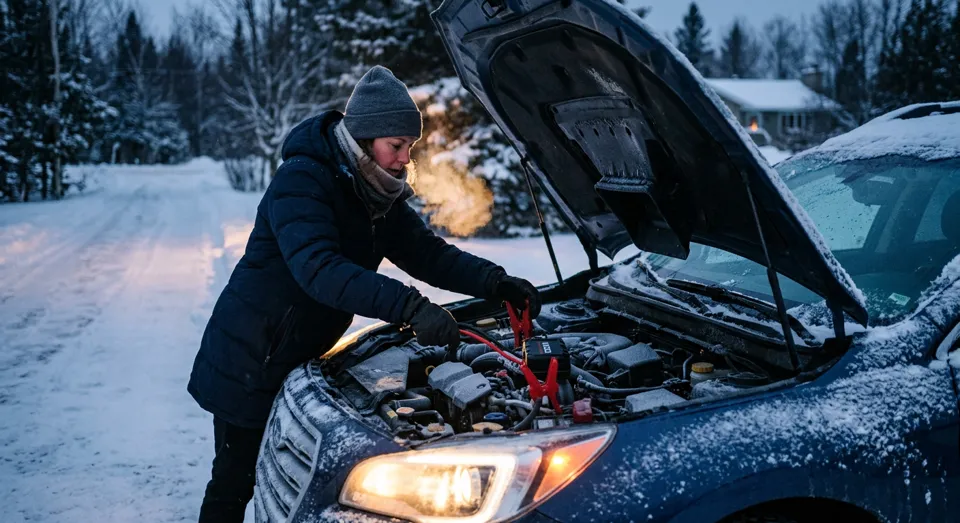
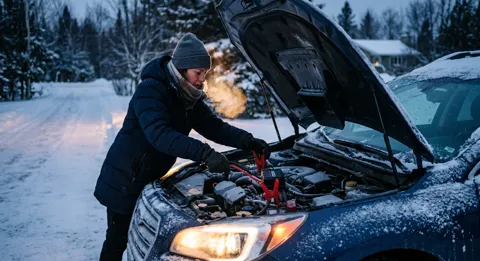
겨울 아침 점프 시동 장면
혹한 시동

MT-PRO

Energy · Sodium-ion · Bench note

저온 시동 벤치 노트

-30℃
챔버 온도
12h
셀 냉각 유지
5s
크랭킹 1회
3,000+
사이클 수명

완충 상태의 점프스타터를 -30℃ 챔버에서 12시간 냉각한 뒤, 부하 시뮬레이터로 5초 크랭킹을 반복해 전압 강하와 피크 전류를 기록합니다.

기록 항목: 셀 온도 · 출력 전압 · 피크 전류 · 회복 시간 · 보호 회로 동작 여부.

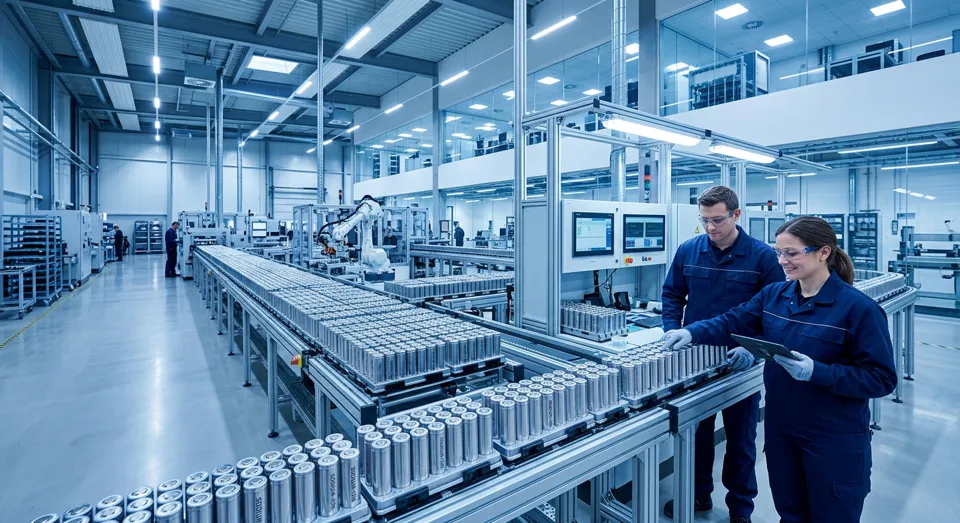
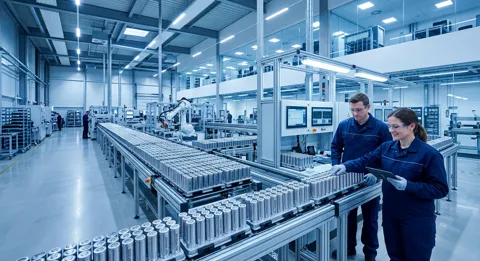
배터리 품질 검사 라인
품질 검사 라인

MT-HEAVY 24

Energy · Sodium-ion · Stack

셀 → 보호 회로 → 스마트 클램프

나트륨 이온 셀 팩은 BMS에서 과충전·과방전·과열·단락을 감시하고, 스마트 클램프가 역결선과 역전류를 한 번 더 차단합니다. 출력 단계는 순간 대전류용 MOSFET 스위치와 USB-C PD 충전 회로로 분리되어 있습니다.

  • Cell: 나트륨 이온 · 저온 출력 특화
  • BMS: 과충전 · 과방전 · 과열 · 단락 보호
  • Clamp: 역결선 · 역전류 · 스파크 방지
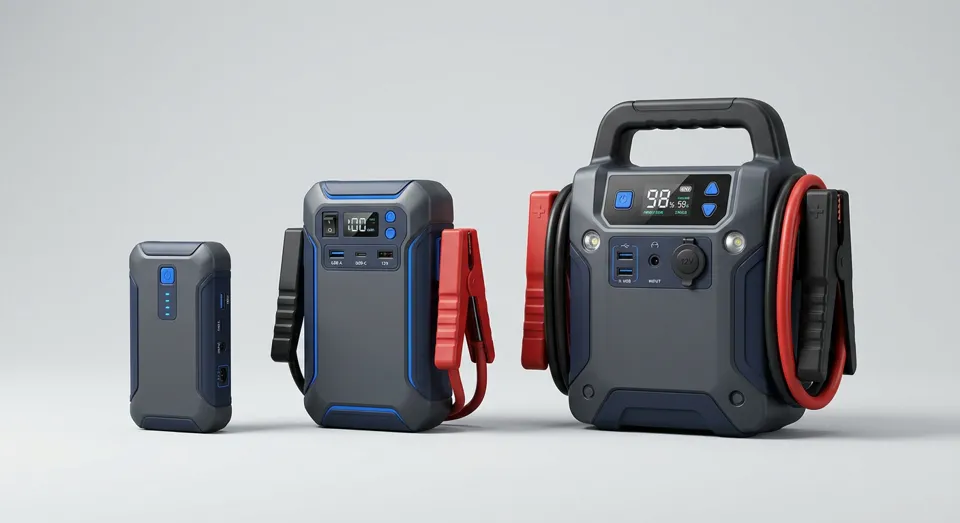
MT 시리즈 라인업
MT 시리즈

전체 제품

Robotics · OpenArm · Compare

OpenArm 2.0 vs Mobile

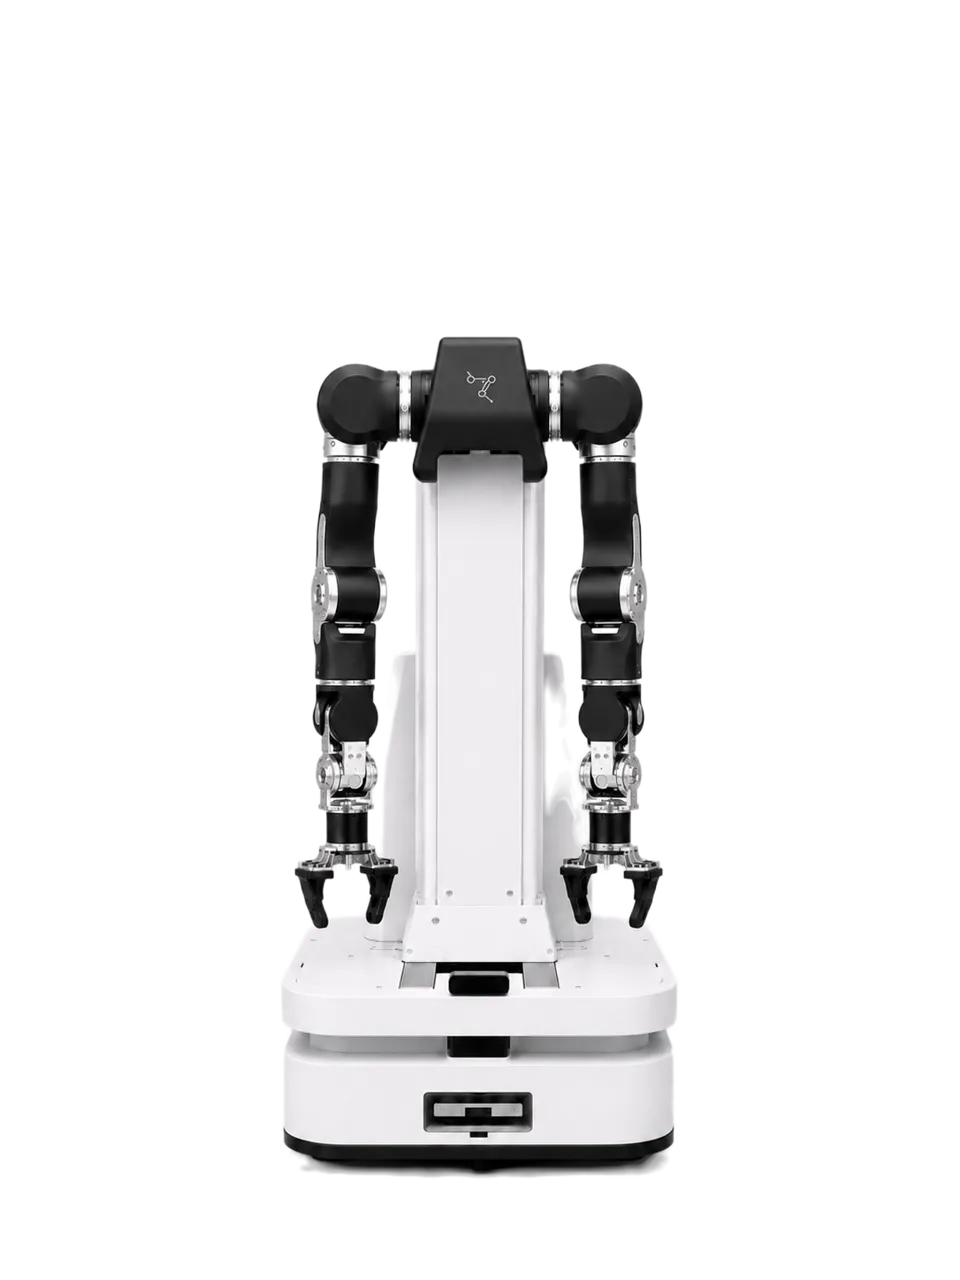
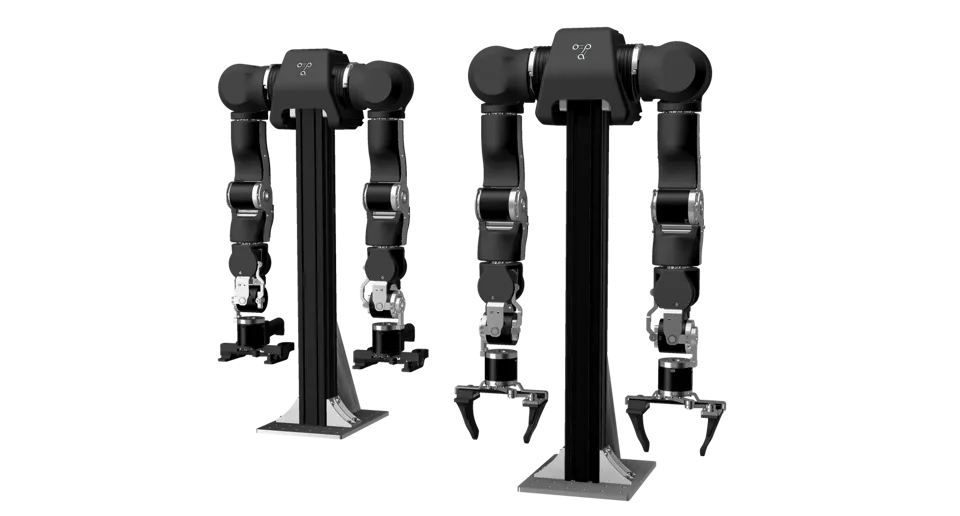
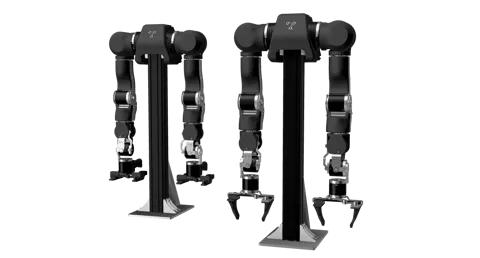
둘 다 작업용 양팔입니다. 2.0은 스탠드에 두고, Mobile은 베이스로 자리를 옮깁니다.

OpenArm 2.0Mobile OpenArm
자리플로어 스탠드모바일 베이스
높이고정수직 리프트
암듀얼 7 DOF듀얼 7 DOF
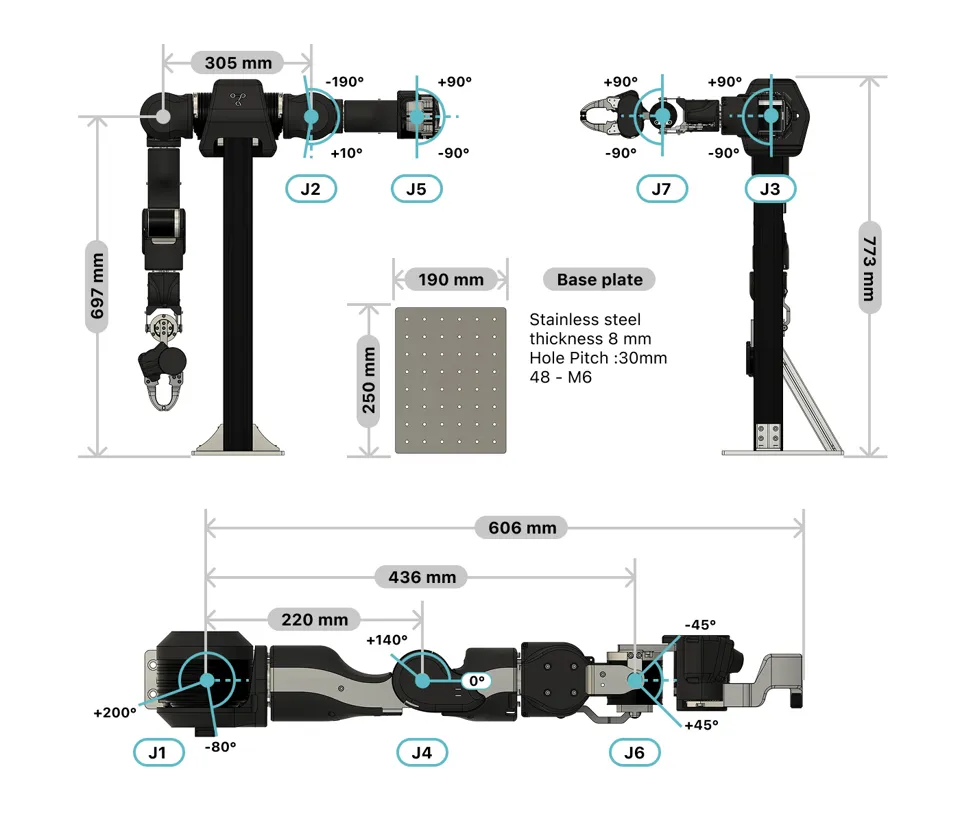
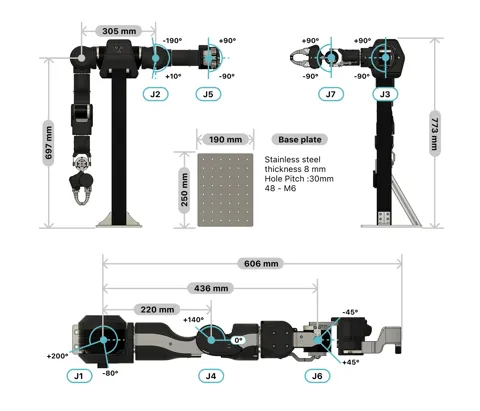
도달606 mm같은 암, 베이스가 이동
쓰는 곳랩에서 고정 작업랩과 현장을 오가는 작업
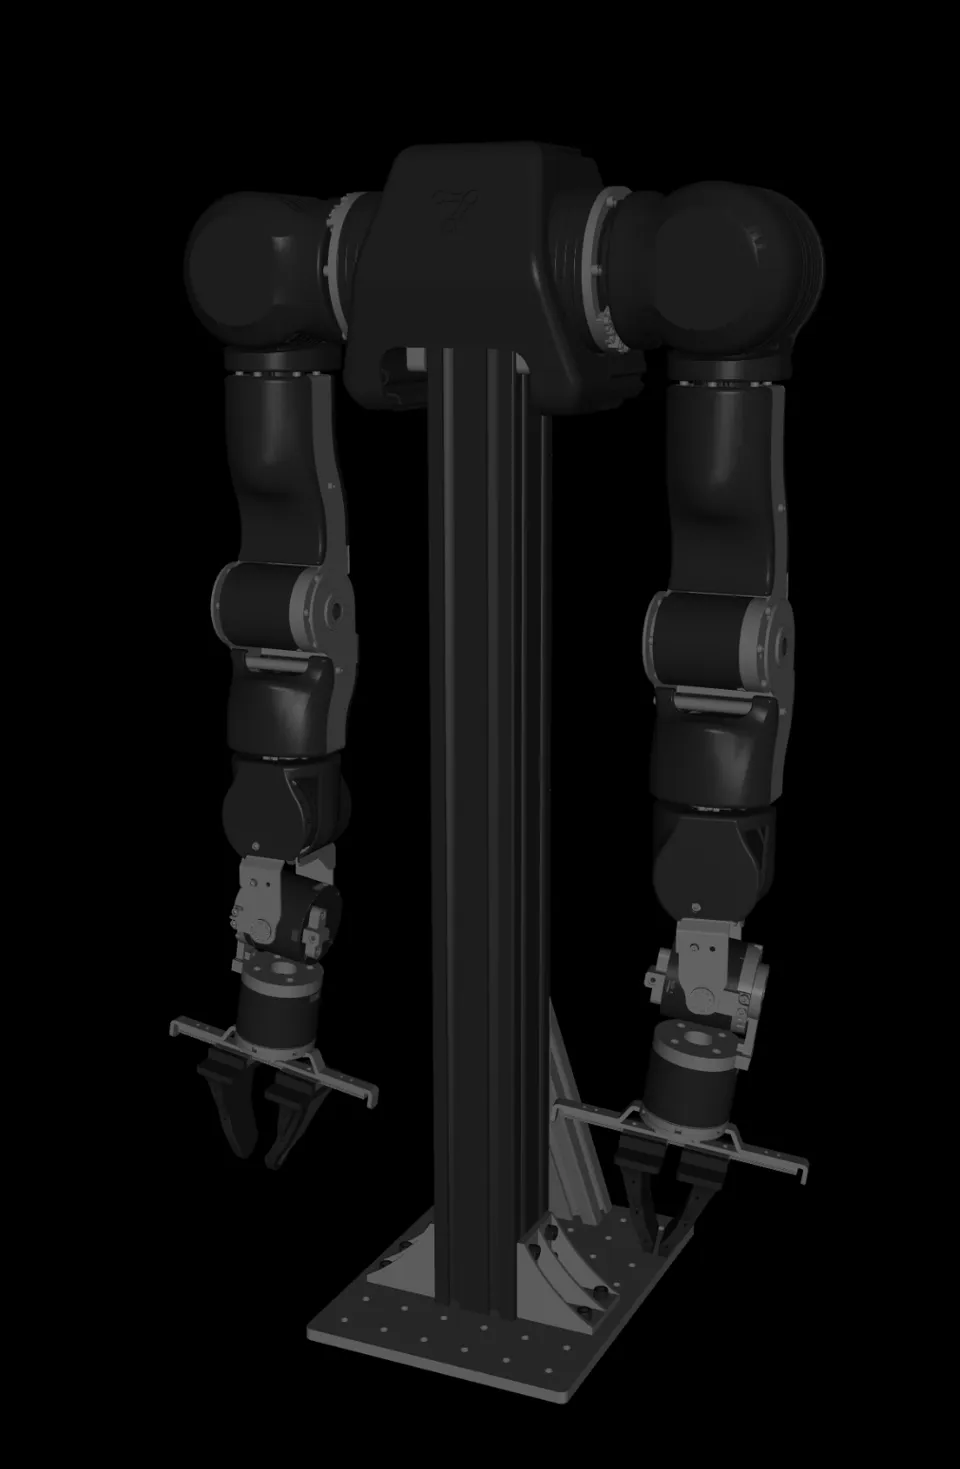
스탠드에 올린 OpenArm 2.0 치수
OpenArm 2.0 · 스탠드
모바일 베이스 위의 양팔
Mobile OpenArm

OpenArm 2.0 Mobile

Robotics · OpenArm · Recipe

Teleop recipe · Leader / Follower / KER

  1. 01

    경로 고르기

    OpenArm Leader–Follower(1:1) 또는 KER(수동 teaching). Mini는 데스크 입문, 2.0 팔로워는 DAMIAO/CAN-FD.

  2. 02

    모드

    Unilateral = 위치 명령 · Bilateral = force feedback으로 접촉감 전달.

  3. 03

    시연 루프

    foot pedal로 start / success / fail / quit을 명시하고 에피소드 경계를 고정.

  4. 04

    키트

    OpenArm Leader · KER · Cam mount를 작업 반경에 맞게 조합.

그리퍼 없는 리더와 팔로워
Leader · Follower
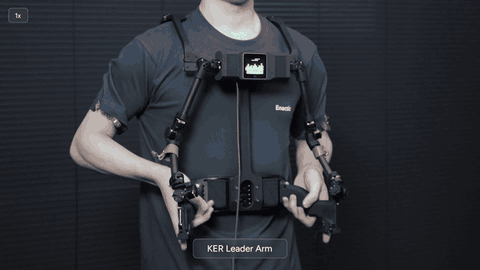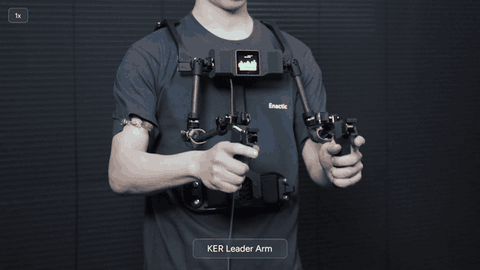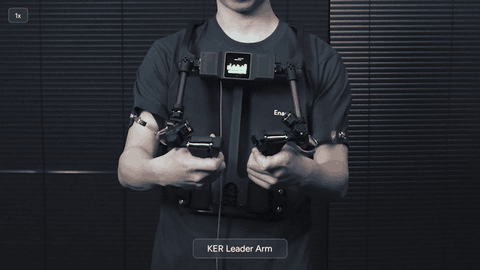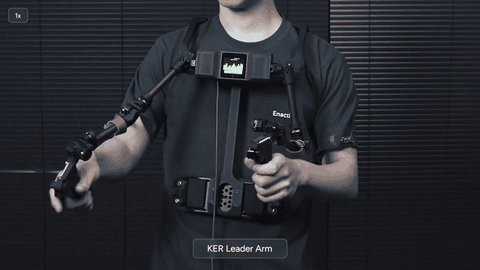
KER를 착용하고 팔을 움직이는 장면
KER

OpenArm Teleop Kit

Robotics · OpenArm · Dataset

Episode · dataset card

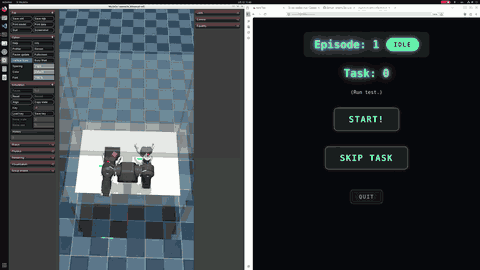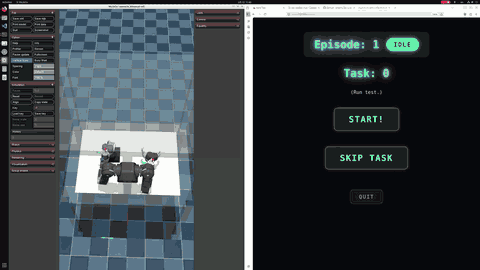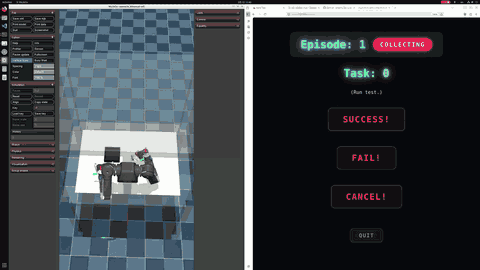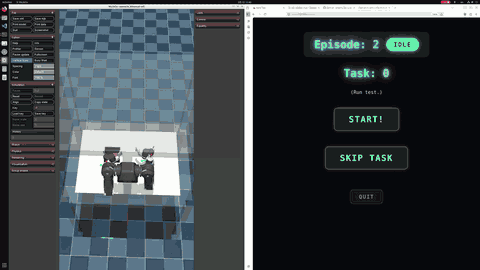
KER / VR / WebXR 입력을 Dora dataflow로 받아 로봇·카메라·커맨드를 에피소드로 기록합니다. OpenArm Cell은 배경·조명·카메라·암 위치를 표준화해 반복 평가를 돕습니다.

  • Fields: joint · EE · RGB/depth · command · success flag
  • Boundary: pedal events → episode IDLE / START / SKIP / QUIT
  • Export: Dataset schema · Episodes UI · Pack .md
시뮬레이션과 에피소드 녹화 화면
에피소드 녹화
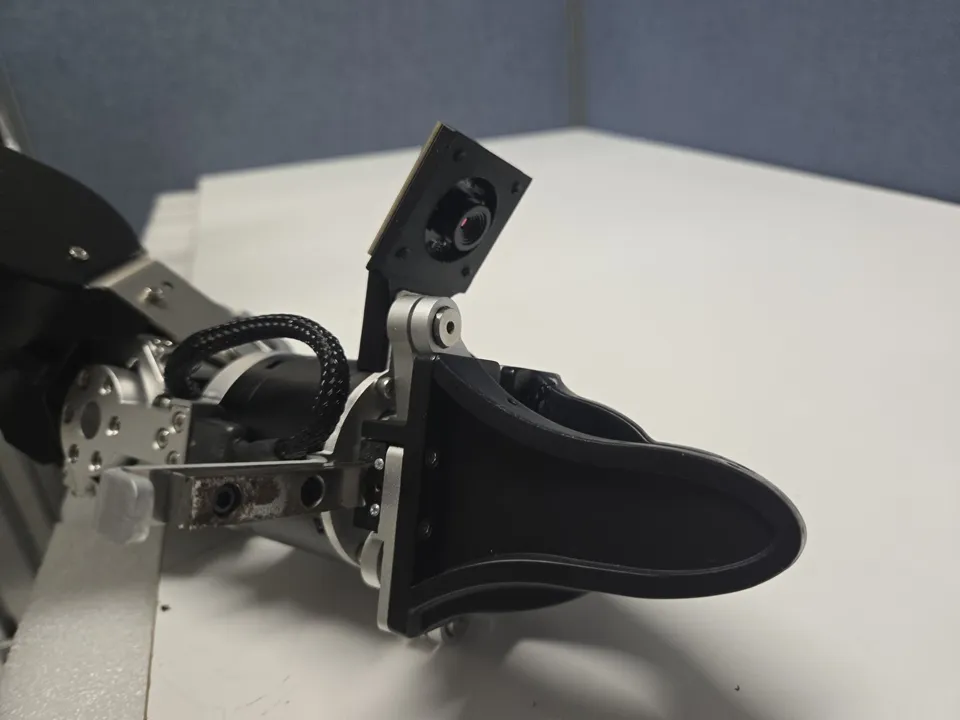
그리퍼 위 손목 카메라
손목 카메라

OpenArm Teleop Kit

Robotics · OpenArm · Stack

ROS 2 → CAN-FD

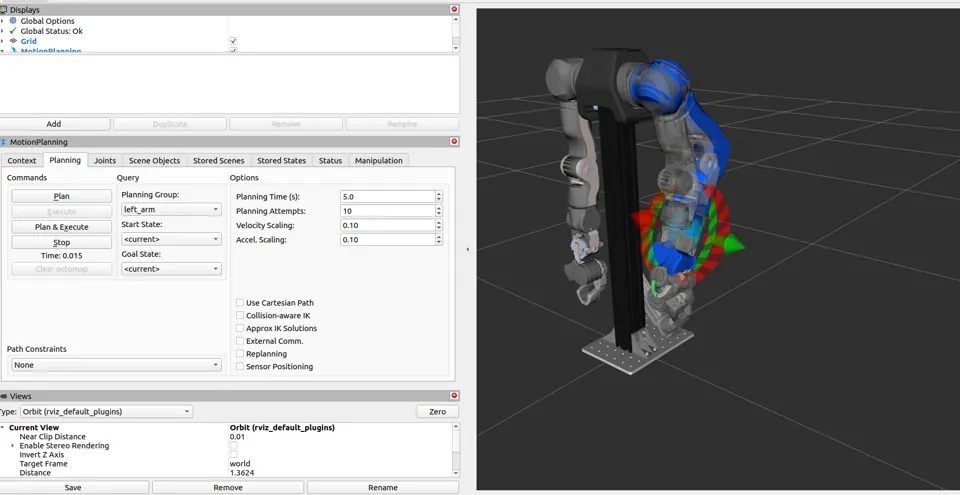
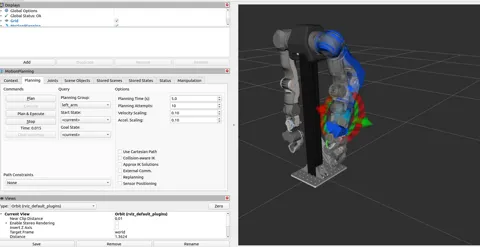
상위 정책·텔레옵은 ROS 2 / MoveIt2로 붙고, openarm_ros2 · openarm_can을 거쳐 CAN-FD로 1 kHz급 모터 제어까지 내려갈 수 있습니다. 좌·우 암은 각각 can0 / can1.

MoveIt2로 OpenArm을 계획하는 RViz
MoveIt2 · RViz

OpenArm docs

Robotics · OpenArm · Bench note

Mechanics & payload

7 DOF
per arm
606 mm
reach
4.1 kg
nominal
6.0 kg
peak
CAN-FD
bus

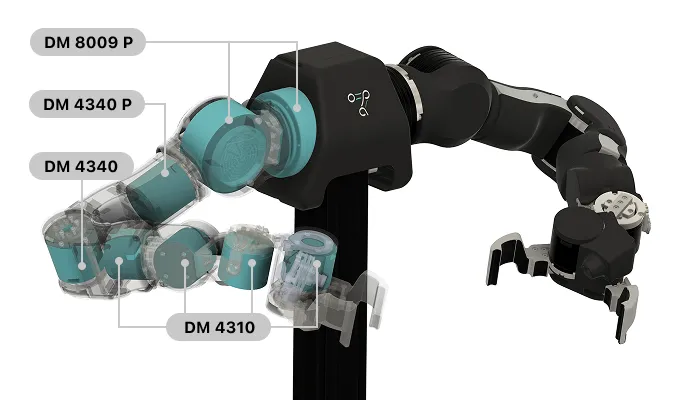
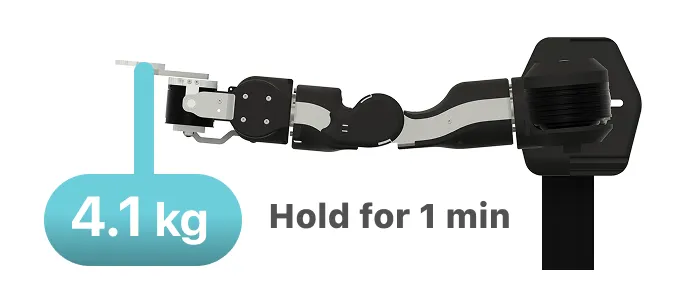
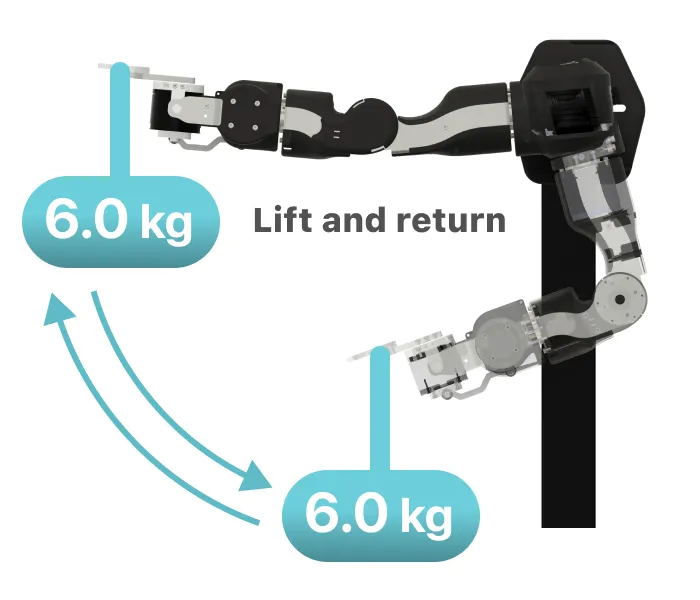
Nominal 4.1 kg — worst posture, 1 min hold (EE 포함). Peak 6.0 kg — 3 s move + 1 s hold. DM-J8009P / DM4340 / DM-J4310으로 어깨→손목 토크 계층.

OpenArm 2.0 기구 치수
기구 치수
DAMIAO 모터 위치
모터 위치
정격 4.1 kg 유지
Nominal 4.1 kg
피크 6.0 kg
Peak 6.0 kg

OpenArm 2.0

Robotics · OpenArm · Learning

Sim · VLA path

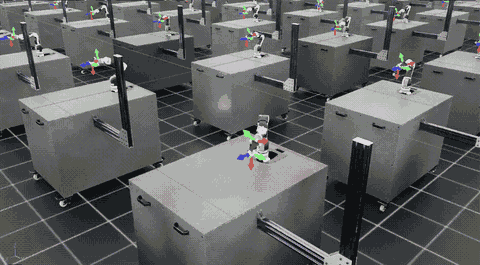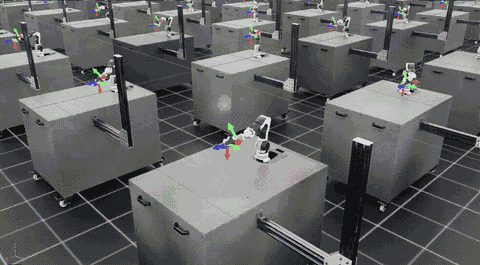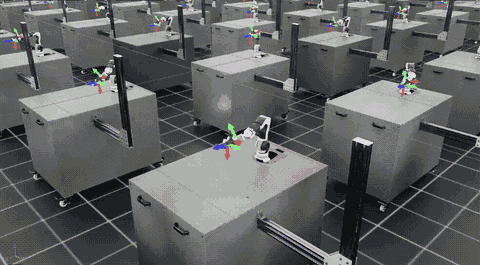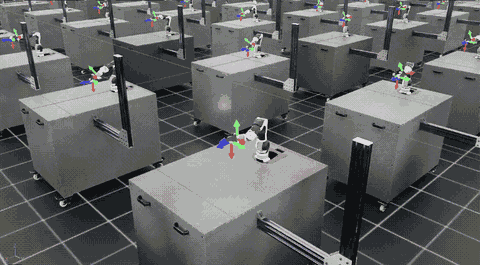
MuJoCo MJCF와 Isaac Lab 태스크(Reach, Lift, Drawer, Bimanual)로 RL / IL / Sim2Real을 확장합니다. LeRobot·OpenVLA·π₀.₅ 등 Hugging Face 흐름으로 시연 데이터에서 정책·VLA 파인튜닝까지 이어갈 수 있습니다.

여러 팔이 들기 동작을 학습하는 장면
Isaac Lab · Lift
MuJoCo 양팔 OpenArm
MuJoCo · bimanual

Simulation docs