Robotics · OpenArm · Compare
OpenArm 2.0 vs Mobile
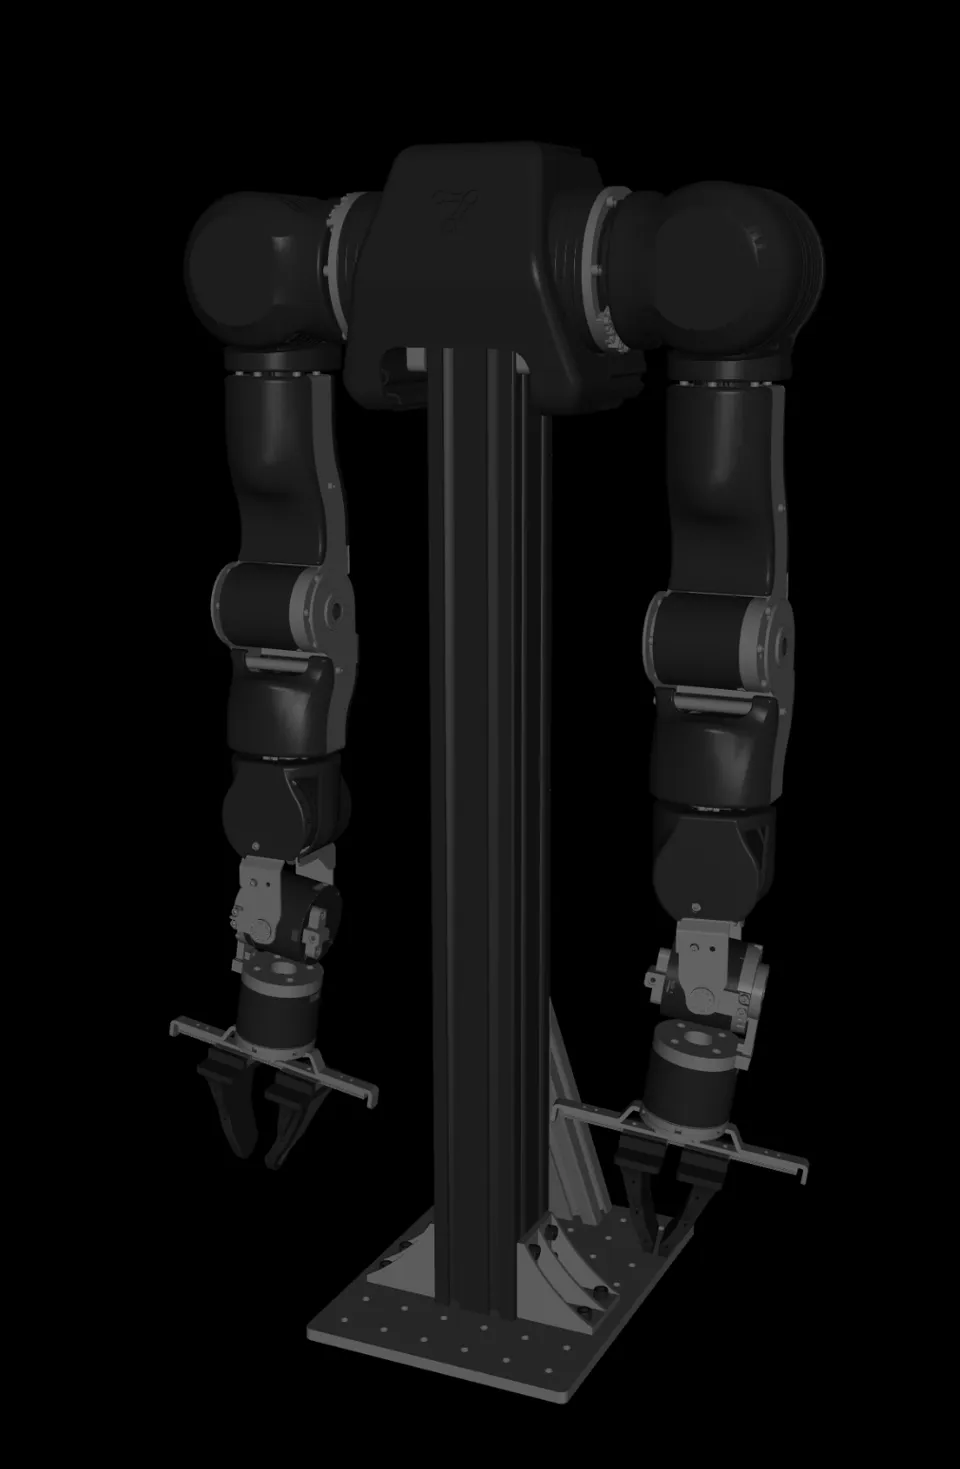
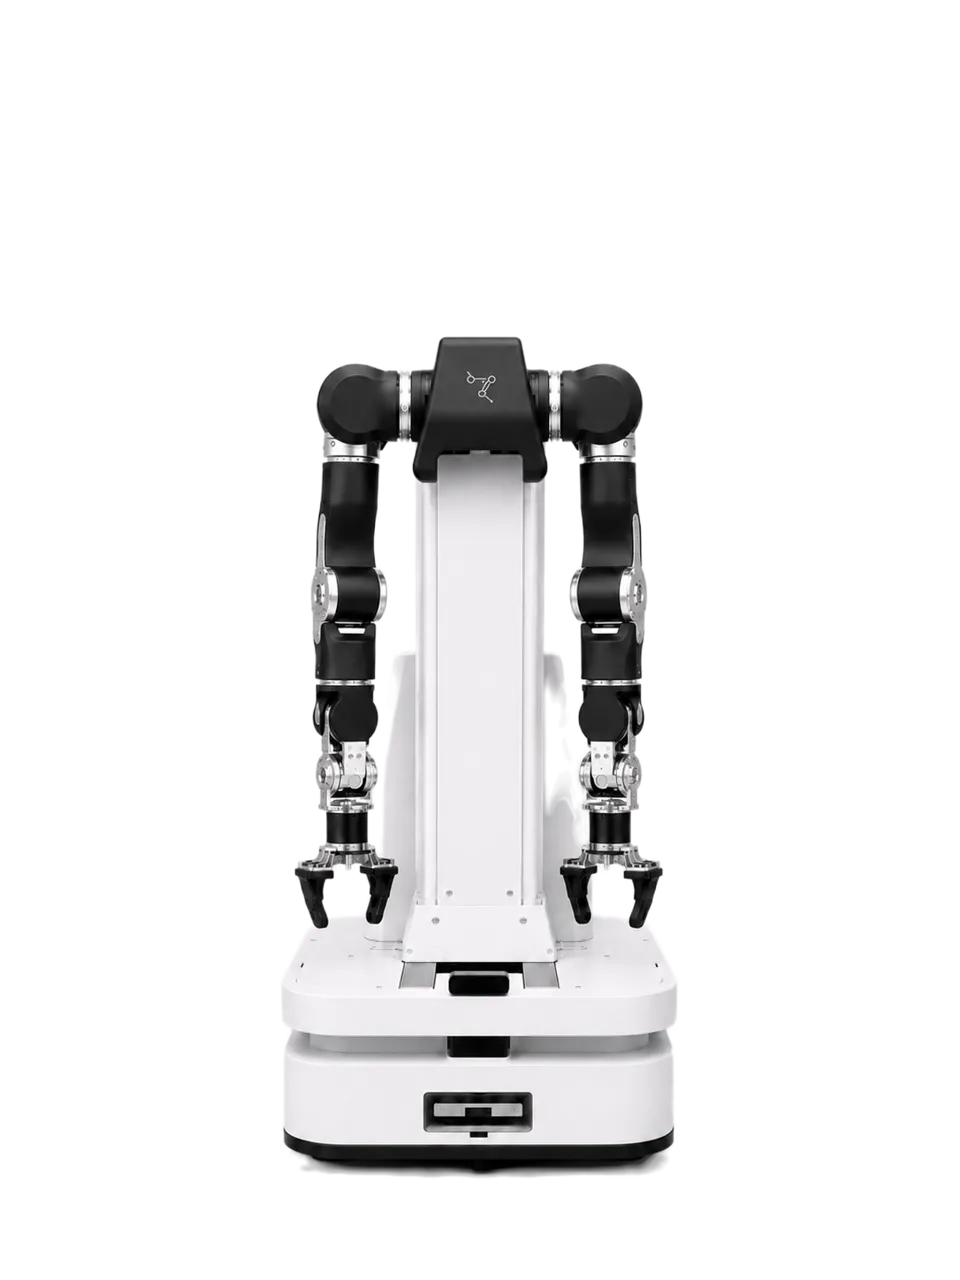
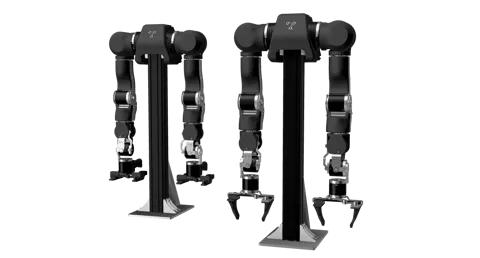
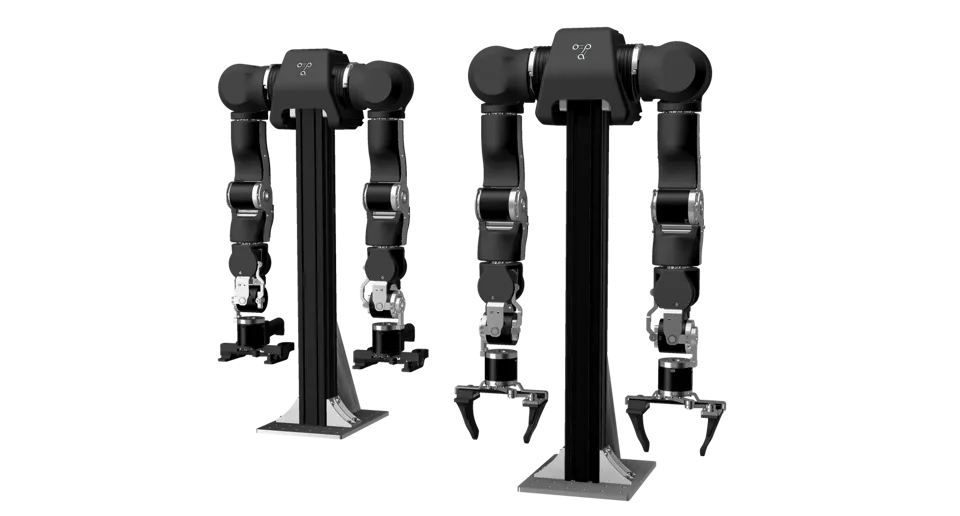
둘 다 작업용 양팔입니다. 2.0은 스탠드에 두고, Mobile은 베이스로 자리를 옮깁니다.
| OpenArm 2.0 | Mobile OpenArm | |
|---|---|---|
| 자리 | 플로어 스탠드 | 모바일 베이스 |
| 높이 | 고정 | 수직 리프트 |
| 암 | 듀얼 7 DOF | 듀얼 7 DOF |
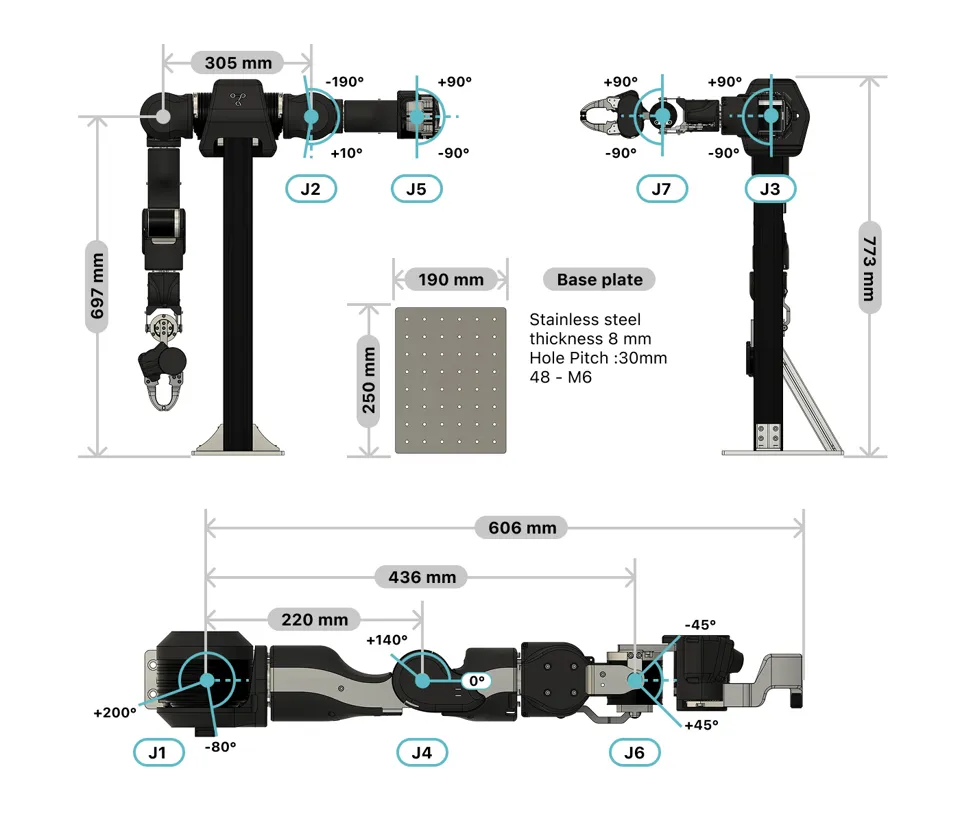
| 도달 | 606 mm | 같은 암, 베이스가 이동 |
| 쓰는 곳 | 랩에서 고정 작업 | 랩과 현장을 오가는 작업 |
Knowledge Archive
6개 자료
로보틱스 · Compare
OpenArm 2.0 vs Mobile
스탠드에 고정한 양팔과, 베이스로 자리를 옮기는 양팔
로보틱스 · Recipe
Teleop recipe · Leader / Follower / KER
시연 수집을 위한 입출력·모드 선택 체크리스트
로보틱스 · Dataset
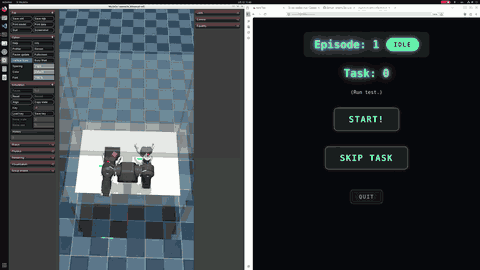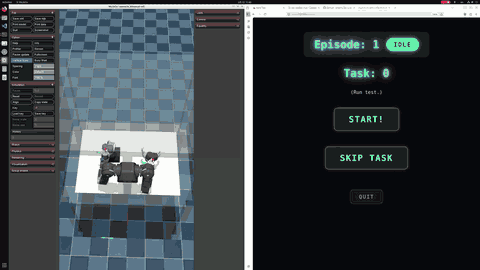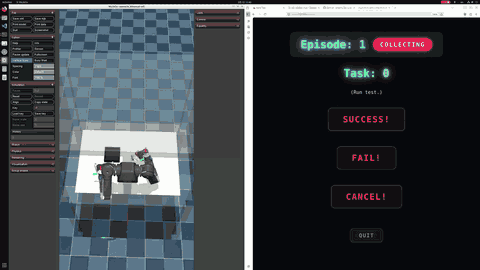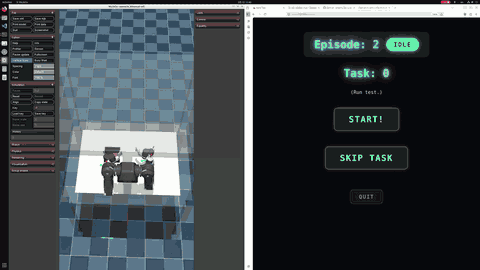
Episode · dataset card
Dora dataflow · Cell 표준화 · 스키마 진입점
로보틱스 · Stack
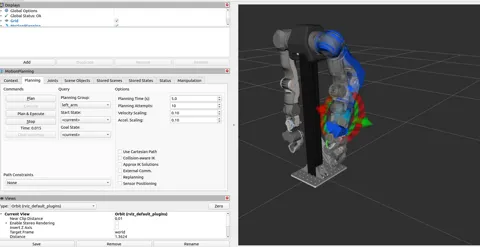
ROS 2 → CAN-FD
정책·텔레옵에서 1 kHz 모터 제어까지의 패키지 맵
로보틱스 · Bench note
Mechanics & payload
7DOF · DAMIAO 계층 · nominal/peak 정의
로보틱스 · Learning
Sim · VLA path
MuJoCo / Isaac Lab → LeRobot · OpenVLA
Robotics · OpenArm · Compare
둘 다 작업용 양팔입니다. 2.0은 스탠드에 두고, Mobile은 베이스로 자리를 옮깁니다.
| OpenArm 2.0 | Mobile OpenArm | |
|---|---|---|
| 자리 | 플로어 스탠드 | 모바일 베이스 |
| 높이 | 고정 | 수직 리프트 |
| 암 | 듀얼 7 DOF | 듀얼 7 DOF |
| 도달 | 606 mm | 같은 암, 베이스가 이동 |
| 쓰는 곳 | 랩에서 고정 작업 | 랩과 현장을 오가는 작업 |
Robotics · OpenArm · Recipe
경로 고르기
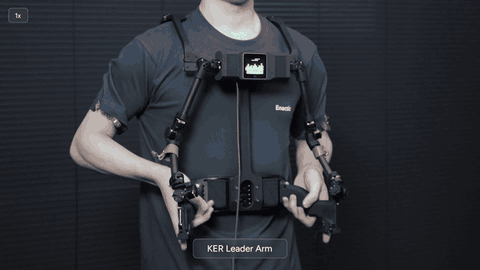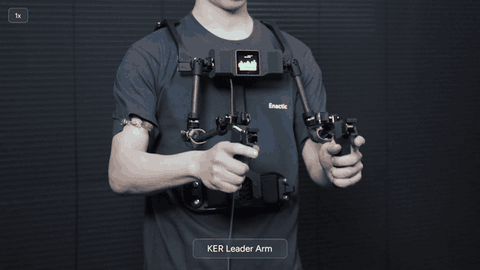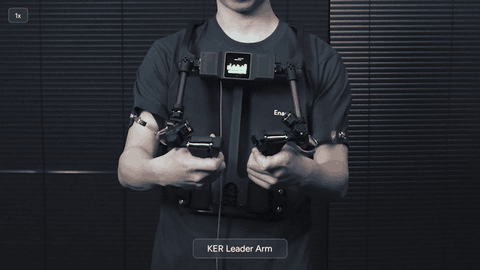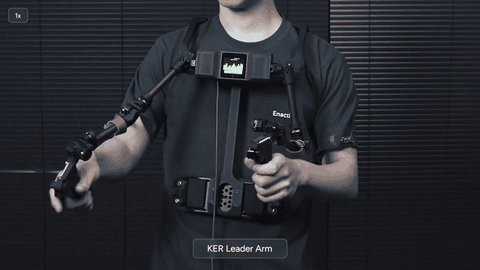
OpenArm Leader–Follower(1:1) 또는 KER(수동 teaching). Mini는 데스크 입문, 2.0 팔로워는 DAMIAO/CAN-FD.
모드
Unilateral = 위치 명령 · Bilateral = force feedback으로 접촉감 전달.
시연 루프
foot pedal로 start / success / fail / quit을 명시하고 에피소드 경계를 고정.
키트
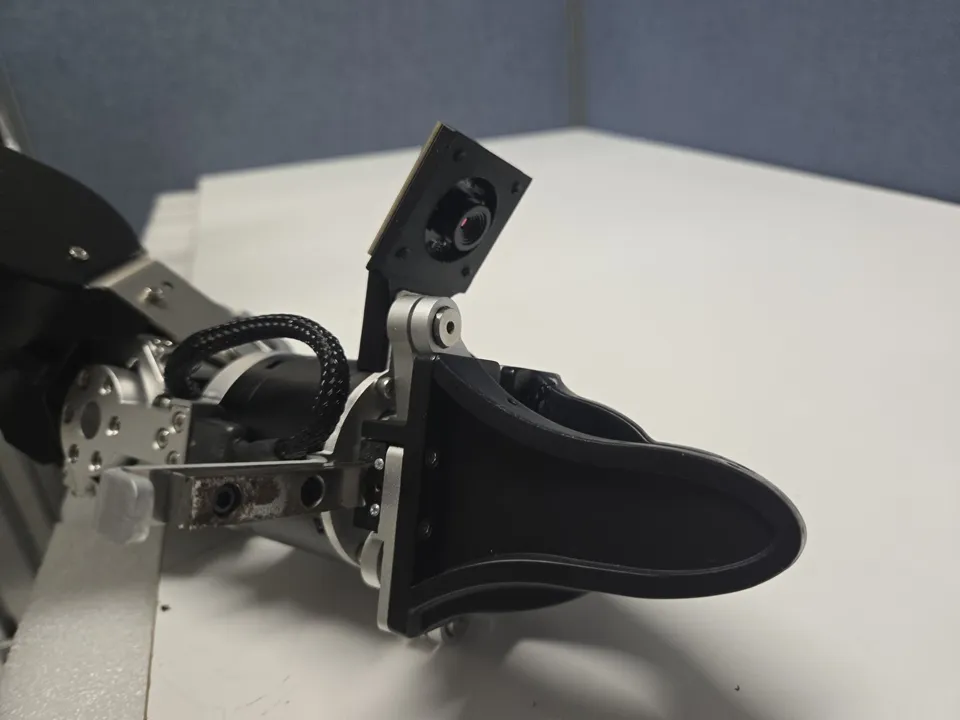
OpenArm Leader · KER · Cam mount를 작업 반경에 맞게 조합.
Robotics · OpenArm · Dataset
KER / VR / WebXR 입력을 Dora dataflow로 받아 로봇·카메라·커맨드를 에피소드로 기록합니다. OpenArm Cell은 배경·조명·카메라·암 위치를 표준화해 반복 평가를 돕습니다.
Robotics · OpenArm · Stack
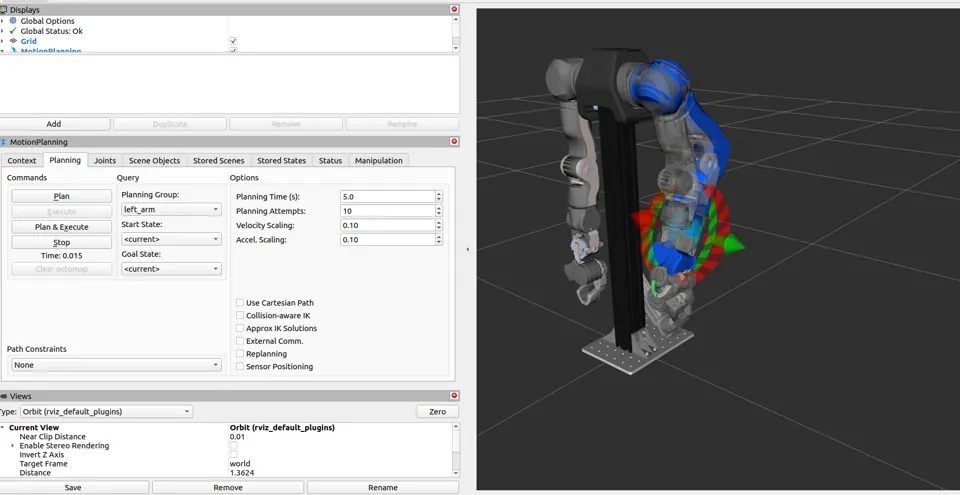
상위 정책·텔레옵은 ROS 2 / MoveIt2로 붙고, openarm_ros2 · openarm_can을 거쳐 CAN-FD로 1 kHz급 모터 제어까지 내려갈 수 있습니다. 좌·우 암은 각각 can0 / can1.
Robotics · OpenArm · Bench note
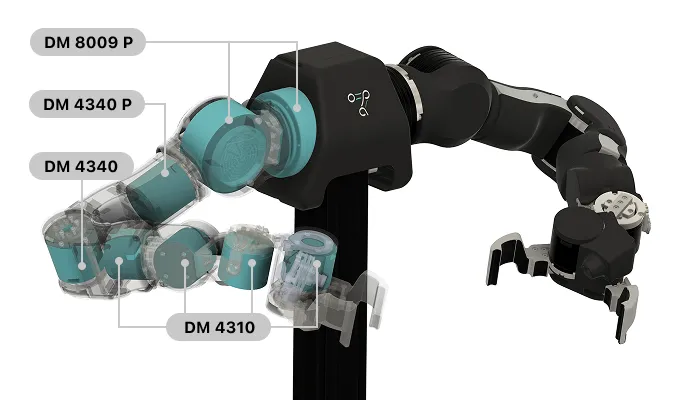
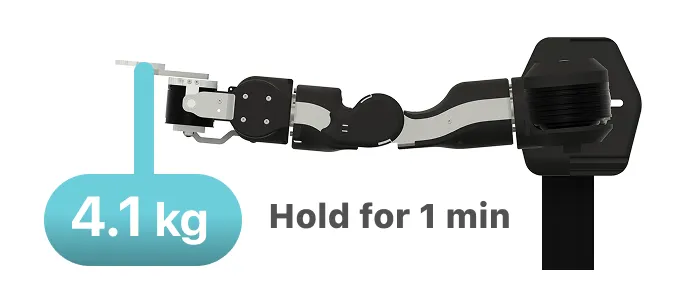
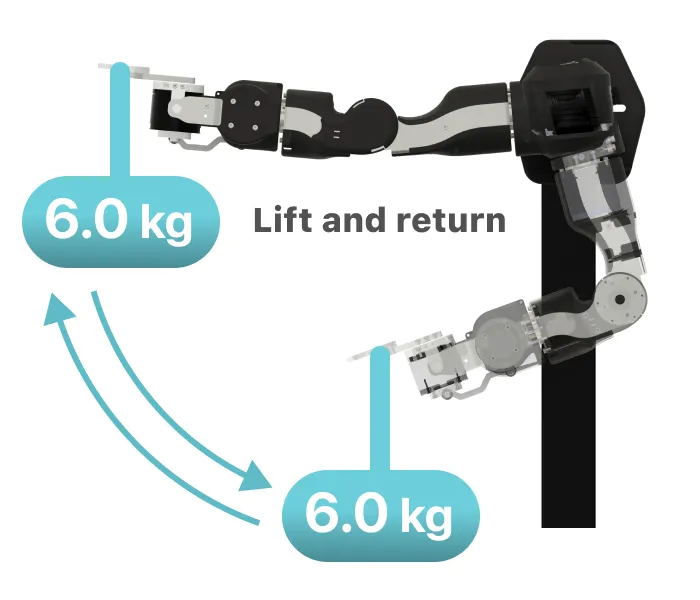
Nominal 4.1 kg — worst posture, 1 min hold (EE 포함). Peak 6.0 kg — 3 s move + 1 s hold. DM-J8009P / DM4340 / DM-J4310으로 어깨→손목 토크 계층.
Robotics · OpenArm · Learning
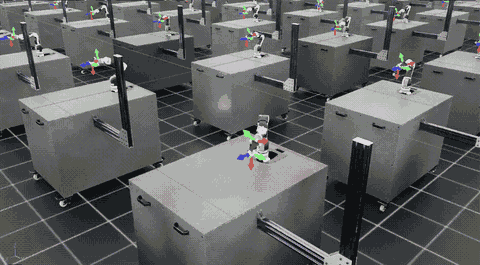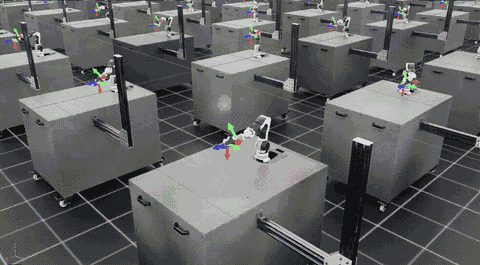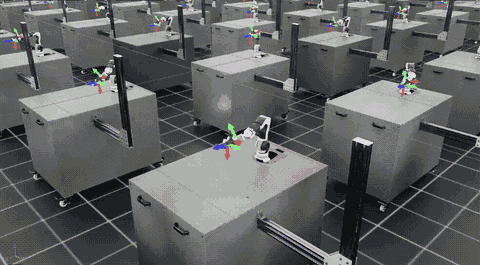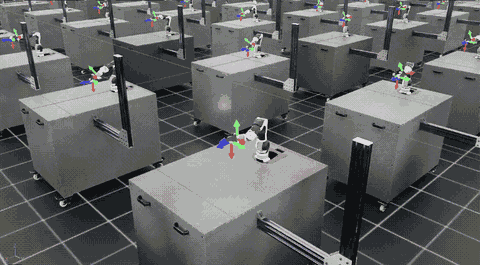
MuJoCo MJCF와 Isaac Lab 태스크(Reach, Lift, Drawer, Bimanual)로 RL / IL / Sim2Real을 확장합니다. LeRobot·OpenVLA·π₀.₅ 등 Hugging Face 흐름으로 시연 데이터에서 정책·VLA 파인튜닝까지 이어갈 수 있습니다.